
domingo, 22 de marzo de 2015

lunes, 9 de marzo de 2015
[Avance de la sesión del miércoles] Robot Face Tracker
Aprovechando un chásis robótico que ya tenemos montado, vamos a configurar el robot Face Tracker utilizando una aplicación de Android que debemos instalar en un móvil.
La aplicación se basa en la funcionalidad de detección de caras de la cámara del móvil y controla el robot mediante conexión Bluetooth, de tal manera que el robot seguirá a un usuario cuya cara haya reconocido previamente.
- Instrucciones para construir un soporte vertical para el móvil Aquí
Me gusta más un soporte horizontal como el de este vídeo:
Descarga del software de programación NXT-G
La empresa LEGO ha liberado el software de programación NXT-G 2.0 por lo que se encuentra disponible para su descarga en la sección de soporte de su web de robótica educativa. AQUÍ

Pinchando en el enlace podéis descargar una ISO* que debéis montar con algún programa tipo Daemon Tools o similar. El software funciona perfectamente con versiones actuales de Windows y Mac (excepto OS 10.10 Yosemite), y no hay problemas para su instalación en versiones de 64 bits, al menos con Windows 7.
Los que tengáis Windows 7 Starter debéis realizar una pequeña modificación en el archivo setup.ini de la ISO*
- Abrid la ISO y localizad el archivo setup.ini

- Editad el archivo con el bloc de notas. Para ello debéis localizar la sección [OS] dentro del archivo.

- En esa sección debéis escribir la siguiente línea (sin comillas): "AllowWindowsStarter=1"
- Guardad cambios y proceded a la instalación del software.
Si tenéis algún problema, comentádmelo y os proporcionaré una copia del setup.ini modificado.
------------------------------------------------------
También podéis descargar un simulador del robot NXT "Virtual Brick" y comprobar en él vuestras programaciones. El simulador se encuentra disponible aquí, y la guía de usuario (en inglés) aquí.

martes, 3 de marzo de 2015
Orientaciones para el proyecto final del curso
A falta de tres semanas para que finalice el curso, conviene que vayáis pensando y anotando ideas para tratar de mejorar esta "prótesis" de mano robótica de las fotos.


Lo más importante es tratar de lograr que la estructura y función de los dedos de la mano robótica sea lo más similar posible a una mano real, y realizar la programación para emular sus movimientos con precisión.
En el siguiente vídeo podéis observar que el dedo pulgar de esa mano robótica no tiene una posición muy adecuada y por lo tanto no está realizando correctamente su función. Ese es el primer aspecto que debéis mejorar.
En el siguiente vídeo podéis observar que el dedo pulgar de esa mano robótica no tiene una posición muy adecuada y por lo tanto no está realizando correctamente su función. Ese es el primer aspecto que debéis mejorar.
sábado, 28 de febrero de 2015
Avance de la sesión del lunes. Introducción a la programación con NXT - G
El lunes veremos las características del software y las opciones generales de la interfaz gráfica de programación. También quiero que realicéis unos bloques sencillos de instrucciones con los servomotores:y el sensor ultrasónico: el robot debe realizar el recorrido indicado en la imagen que tenéis abajo y volver al punto inicial de manera autónoma. Os indicaré en clase las distancias que debe recorrer.

- SIN UTILIZAR SENSORES.
El robot debe llegar al punto indicado con el recuadro negro en el plano, rotar 180º y volver al punto de partida. Esta programación requiere un control muy preciso sobre los servomotores.
- UTILIZANDO EL SENSOR ULTRASÓNICO.
Debe realizar el mismo recorrido que en el caso anterior pero el control sobre los servos estará determinado por la información recibida por el sensor de distancia. En cada curva situaremos un obstáculo de tal manera que el robot "debe decidir" girar.
Para esta actividad debéis utilizar vuestros robots aunque llevaré este de la foto de abajo, y aprovecharemos para grabar el recorrido del robot.


jueves, 26 de febrero de 2015
[Podcast] El cénit del petróleo o "Peak Oil".
Todo apunta a que de aquí a unos años va a ser cada vez más difícil y más caro extraer petróleo. Las sociedades industrializadas están basadas en el petróleo y sus derivados, casi todos los aspectos de nuestra vida están ligados al petróleo y el gas natural: producción de electricidad, combustible para maquinaria y transporte, industria química y farmaceútica...y sobre todo la producción de plástico.
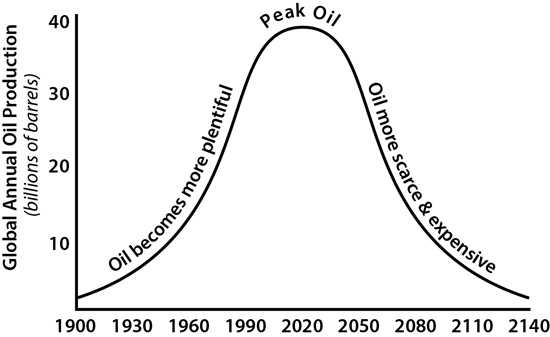
La teoría del Pico de Hubbert (Peak Oil) o cénit del petróleo se refiere al punto en el tiempo en el que la producción global de petróleo alcanza un pico máximo a partir del cual comienza a decaer, pudiéndose originar un hipotético escenario futuro en el que la demanda superaría la producción, originándose un encarecimiento importante del precio del petróleo debido al mayor coste de extracción y agotamiento de las reservas.
Esta teoría se formuló en 1956 y está sujeta a revisiones o modificaciones en el tiempo. Existen controversias y opiniones dispares acerca de esta teoría: hay autores que afirman que ya hemos alcanzado el cénit de la producción de petróleo, otros dicen que se alcanzará entre los años 2020 - 2030, y un tercer grupo de autores afirma que es errónea.
Esta teoría se formuló en 1956 y está sujeta a revisiones o modificaciones en el tiempo. Existen controversias y opiniones dispares acerca de esta teoría: hay autores que afirman que ya hemos alcanzado el cénit de la producción de petróleo, otros dicen que se alcanzará entre los años 2020 - 2030, y un tercer grupo de autores afirma que es errónea.
En este podcast creado por los autores de la web www.Noticias21.com se tratará de manera amena y sin tecnicismos sobre los orígenes de la explotación del petróleo como combustible, los problemas geopolíticos que ha originado, y sobre todo se profundizará sobre una de las mayores amenazas que se ciernen sobre nuestra civilización hoy en día: el fin del petróleo "barato".
- Podéis encontrar más audios de los mismos autores en los canales de Ivoox "El Pergamino de Alejandría" y "La Biblioteca de Alejandría". Los principales temas que se tratan son Historia, Cultura, Ciencia, Tecnología y Sociedad.
- Es mucho más cómodo escuchar los podcast utilizando el móvil con unos auriculares. Yo suelo utilizar la app Ivoox que tiene un buscador y permite crear listas de audios.
QUIZÁS TAMBIÉN OS PUEDE INTERESAR...
El libro "La economía del hidrógeno" (resumen - sinopsis) redactado por Jeremy Rifkin, quien promulgó la teoría de la Tercera Revolución Industrial, basada en las tecnologías de la información y el cambio de modelo económico-energético a otro basado en el hidrógeno ante el más que previsible futuro agotamiento de los combustibles fósiles.

lunes, 23 de febrero de 2015
Uso de robots en la arqueología. Exploración de los canales de la Gran Pirámide.
En el mes de septiembre del año 2002 un grupo de arqueólogos especializados en historia egipcia utilizó un robot sonda con el fin de explorar los canales de la Gran Pirámide que conducen hasta la cámara de la reina. Anteriormente otros científicos realizaron exploraciones similares pero se encontraron con dificultades y limitaciones técnicas para avanzar.
Este robot llamado "Pyramid Explorer" tardó aproximadamente dos horas en recorrer los 65 metros de longitud del canal que, debido a su inclinación, provocó algunos problemas de tracción motriz. Después de algunos contratiempos, por fin pudo llegar a su destino y taladrar la pared que había en el otro extremo, con el fin de introducir una minicámara de vídeo.
¿Qué encontraron tras la misteriosa puerta?
Este vídeo nos servirá de inspiración para la actividad que realizaremos construyendo uno de los robots exploradores incluidos en el libro LEGO NXT: The Mayan Adventure:

El objetivo es montar un pequeño robot que tendrá que simular que avanza por un canal de una pirámide maya para explorar su interior y tratar de localizar posibles restos arqueológicos. La finalidad del vehículo robótico es que, además de evitar quedarse atascado, pueda tomar imagenes de su interior, por ello sería buena idea que llevara adosado un móvil.
Se deberán programar los sensores y motores para evitar que el robot se quede atascado durante el recorrido que simularemos, y deberá volver al punto de partida por sí mismo.
El miércoles os llevaré un PDF muy interesante. Si podéis, traed un pendrive.
El miércoles os llevaré un PDF muy interesante. Si podéis, traed un pendrive.
WIKIPEDIA>> Gran Pirámide de Guiza
Suscribirse a:
Entradas (Atom)